


Kalibrering är en kritisk process för att säkerställa precisionen och noggrannheten hos en CNC-robotarm. Som leverantör av hög kvalitetCNC robotarm, förstår vi betydelsen av korrekta kalibreringsmetoder. Den här bloggen syftar till att utforska de olika kalibreringsmetoderna för en CNC-robotarm, vilket ger djup kunskap till våra potentiella kunder och branschentusiaster.
1. Geometrisk kalibrering
Geometrisk kalibrering är en av de mest grundläggande kalibreringsmetoderna för en CNC-robotarm. Den fokuserar på att bestämma de geometriska parametrarna för robotens kinematiska modell. Dessa parametrar inkluderar länklängder, fogförskjutningar och fogvinklar. Genom att noggrant mäta dessa värden kan vi minska de fel som orsakas av tillverkningstoleranser och mekaniskt slitage.
Huvudstegen i geometrisk kalibrering involverar vanligtvis att använda en mätanordning, såsom en laserspårare eller en koordinatmätmaskin (CMM). Dessa enheter kan exakt mäta positionen för specifika punkter på robotarmen i rymden. Genom att jämföra de uppmätta positionerna med de teoretiska positionerna beräknade från den kinematiska modellen kan vi identifiera felen i de geometriska parametrarna. Sedan kan vi, genom matematiska algoritmer, justera dessa parametrar för att minimera positionsfelen.
Till exempel, om den uppmätta positionen för robotens ändeffektor skiljer sig från den förväntade positionen, kan det bero på en felaktig länklängd. Genom att justera länklängdsparametern i den kinematiska modellen enligt felanalysen kan vi förbättra robotarmens positioneringsnoggrannhet.
2. Kinematisk kalibrering
Kinematisk kalibrering tar geometrisk kalibrering ett steg längre. Förutom att ta hänsyn till de geometriska parametrarna, tar den också hänsyn till robotarmens dynamiska egenskaper, såsom ledkompatibilitet och glapp. Dessa dynamiska faktorer kan orsaka ytterligare fel under robotens rörelse, som inte lätt kan åtgärdas genom enbart geometrisk kalibrering.
För att utföra kinematisk kalibrering krävs avancerade mättekniker och algoritmer. Ett tillvägagångssätt är att använda kraftsensorer för att mäta krafterna och vridmomenten vid lederna. Genom att analysera sambandet mellan de applicerade krafterna och de resulterande ledförskjutningarna kan vi modellera fogens eftergivlighet. En annan viktig aspekt är att mäta och kompensera för bakslag. Glapp uppstår när det finns glapp i växeln eller transmissionssystemet i leden, vilket orsakar en fördröjning eller felaktighet i rörelsen.
Till exempel i enCNC Tending Robot, som behöver utföra upprepade och exakta lastnings- och lossningsuppgifter, är kinematisk kalibrering väsentlig för att säkerställa att roboten exakt kan plocka upp och placera arbetsstycken, även under olika belastningar och rörelseförhållanden.
3. Kalibrering med hjälp av externa referenser
Extern referensbaserade kalibreringsmetoder förlitar sig på externa fixturer eller landmärken med kända positioner och orienteringar. Dessa referenser kan användas för att kalibrera robotarmens absoluta position och orientering i arbetsytan.
Ett vanligt sätt är att använda en kalibreringsplatta med exakt markerade egenskaper. Robotarmen är programmerad att vidröra specifika punkter på kalibreringsplattan, och de uppmätta positionerna jämförs med de kända positionerna för dessa punkter. Denna process hjälper till att korrigera eventuella fel i robotens koordinatsystem och förbättrar den övergripande noggrannheten av robotens rörelser i arbetsytan.
Ett annat tillvägagångssätt är att använda visuella markörer eller sensorer. Till exempel kan en kamera installeras i arbetsytan för att upptäcka positionen för visuella markörer på robotarmen. Genom att spåra markörerna kan robotarmens position och orientering bestämmas exakt, och eventuella kalibreringsfel kan korrigeras. Denna metod är särskilt användbar i applikationer där roboten behöver interagera med andra objekt i en delad arbetsyta, till exempel i enMaskinbetande robotscenario.
4. Sensor - Baserad kalibrering
I moderna CNC-robotarmar används ofta olika sensorer för att förbättra robotens prestanda. Sensorbaserade kalibreringsmetoder använder dessa sensorer för att kalibrera robotens position, orientering och andra parametrar.

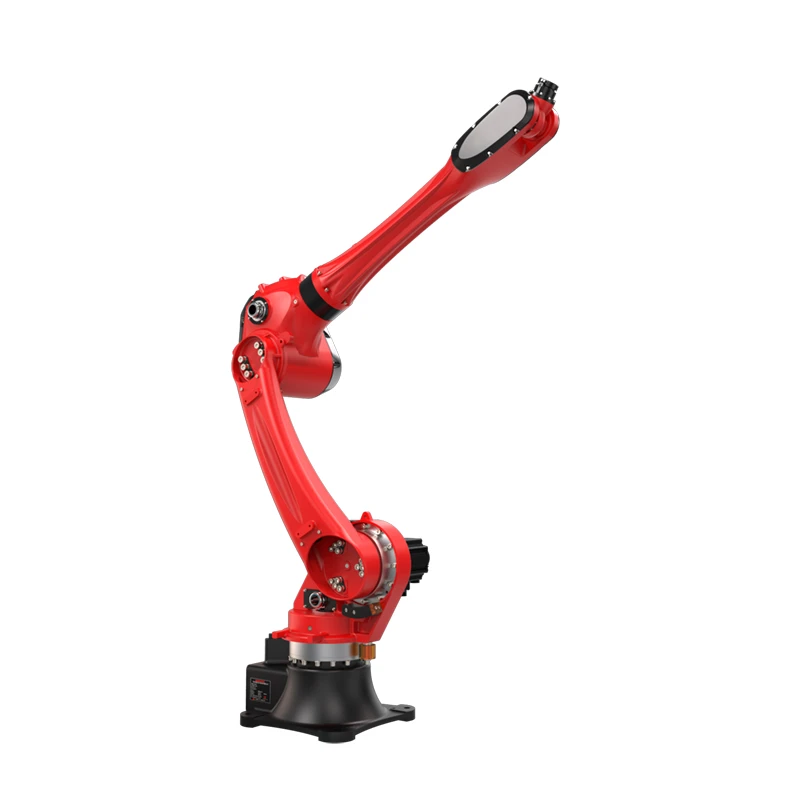
Till exempel kan tröghetsmätenheter (IMU) användas för att mäta robotens acceleration och vinkelhastighet. Genom att integrera data från IMU:erna kan vi uppskatta robotens position och orientering i realtid. Emellertid är IMU:er föremål för drift över tiden, så kalibrering krävs för att korrigera de ackumulerade felen. Detta kan göras genom att jämföra de IMU-baserade mätningarna med andra mer exakta mätmetoder, såsom laserspårning.
Kraftsensorer kan också användas för kalibrering. I enCNC Machine Tending Robot, när robotarmen samverkar med arbetsstycket eller verktygsmaskinen kan kraftsensorerna detektera kontaktkrafterna. Dessa krafter kan användas för att kalibrera robotens position och orientering för att säkerställa en korrekt och säker interaktion.
5. Självkalibrering
Självkalibrering är en framväxande och lovande kalibreringsmetod för CNC-robotarmar. Det gör att roboten kan kalibrera sig själv utan behov av externa mätanordningar eller komplexa inställningar.
En självkalibrering använder redundant information i robotens ledsensorer. Till exempel, om en robot har fler leder än vad som är absolut nödvändigt för en viss uppgift, kan de extra ledsensorerna ge ytterligare information för kalibrering. Genom att analysera sambanden mellan ledsensoravläsningarna och robotens rörelse kan roboten upptäcka och korrigera eventuella interna fel.
En annan aspekt av självkalibrering är användningen av maskininlärningsalgoritmer. Roboten kan samla in data under normal drift, såsom ledvinklar, positioner och krafter, och använda maskininlärningsmodeller för att lära sig förhållandet mellan dessa data och kalibreringsfelen. Med tiden kan roboten kontinuerligt förbättra sin kalibreringsnoggrannhet genom självinlärning.
Varför kalibrering är viktigt för din CNC-robotarm
Korrekt kalibrering har flera betydande fördelar för CNC-robotarmar. För det första förbättrar det noggrannheten och precisionen i robotens rörelse. I applikationer som bearbetning, svetsning och montering är hög precision avgörande för att säkerställa kvaliteten på slutprodukten. En välkalibrerad robotarm kan minska arbetsstyckenas dimensionsfel, vilket resulterar i produkter av högre kvalitet.
För det andra förbättrar kalibrering repeterbarheten av robotens rörelse. I massproduktionsscenarier måste roboten utföra samma uppgift upprepade gånger med hög konsistens. Kalibrering hjälper till att säkerställa att roboten kan uppnå samma position och orientering varje gång den utför en uppgift, vilket minskar variationen i produktionsprocessen.
Slutligen kan kalibrering öka tillförlitligheten och livslängden för robotarmen. Genom att minska den mekaniska belastningen som orsakas av felaktiga rörelser kan kalibrering förhindra för tidigt slitage av robotens komponenter, vilket leder till lägre underhållskostnader och längre livslängd.
Kontakta oss för dina CNC-robotarmbehov
Som professionell leverantör avCNC robotarm, har vi åtagit oss att förse våra kunder med högkvalitativa produkter och omfattande kalibreringstjänster. Vårt team av experter har lång erfarenhet av att kalibrera CNC-robotarmar med olika metoder, vilket säkerställer att din robot kan uppnå bästa prestanda.
Om du är intresserad av våra produkter eller behöver mer information om kalibreringsmetoder för CNC-robotarmar, eller om du vill diskutera ett potentiellt köp, är du välkommen att kontakta oss. Vi ser fram emot att arbeta med dig för att möta dina industriella automationsbehov. Oavsett om du behöver enCNC Tending Robot, aMaskinbetande robot, eller aLastning och lossningsrobot, vi har rätt lösning för dig.
Referenser
- Siciliano, Bruno och Oussama Khatib, red. Springer Handbook of Robotics. Springer, 2016.
- Craig, John J. Introduktion till robotik: mekanik och kontroll. Pearson, 2009.
- Spong, Mark W., Seth Hutchinson och M. Vidyasagar. Robotmodellering och kontroll. Wiley, 2006.


