


Hej där! Som leverantör av Machine Tending Robots är jag väldigt sugen på att chatta med dig om funktionerna för att undvika kollisioner hos dessa fantastiska maskiner. Maskinvårdande robotar är en spelomvandlare i den industriella världen, de hanterar uppgifter som att lasta och lossa delar från maskiner, och de har ganska cool teknik för att hindra dem från att krascha in i saker.
Först och främst, låt oss prata om varför kollisionsundvikande är en så stor sak. I en hektisk industriell miljö finns det massor av hinder. Du har andra maskiner, arbetare som rör sig och olika inventarier. Om en robot krockar med något kan det orsaka skador på själva roboten, utrustningen den arbetar med och till och med utgöra en säkerhetsrisk för människor i närheten. Så att ha pålitliga funktioner för att undvika kollisioner är avgörande för smidig drift och säkerhet.
En av de vanligaste funktionerna för att undvika kollisioner är användningen av sensorer. Det finns olika typer av sensorer som dessa robotar kan utrustas med. Till exempel är närhetssensorer som robotens "kännare". De kan upptäcka när ett föremål kommer nära roboten. Dessa sensorer fungerar genom att avge en signal, som en infraröd stråle eller ultraljudsvågor, och sedan mäta den tid det tar för signalen att studsa tillbaka. Om tiden är kortare än normalt betyder det att det finns ett föremål i närheten.
Låt oss säga att du har enCNC Tending Robotarbetar i en maskinverkstad. Närhetssensorerna på roboten kan upptäcka om en arbetare av misstag kliver för nära robotens väg. När sensorn upptäcker arbetaren kan den omedelbart stoppa robotens rörelse för att förhindra en kollision. Detta skyddar inte bara arbetaren utan räddar också roboten från potentiell skada.
En annan typ av sensor är kraft-vridmomentsensorn. Dessa sensorer är riktigt smarta. De kan mäta mängden kraft och vridmoment som roboten applicerar under sin drift. Om roboten stöter på ett oväntat motstånd, som att träffa ett föremål som den inte var tänkt att, kan kraft-vridmomentsensorn upptäcka den plötsliga förändringen i kraft. När den väl upptäcker denna förändring kan den snabbt stoppa roboten eller justera dess rörelse för att undvika ytterligare skador.
Föreställ dig aCNC-lastningsrobotförsöker ladda en del i en CNC-maskin. Om det finns en felinriktad fixtur eller en del som har fastnat, kommer kraft-vridmomentsensorn att känna av den extra kraft som krävs för att sätta in delen. Den kommer då att stoppa roboten och skicka en varning till operatören, som sedan kan åtgärda problemet.

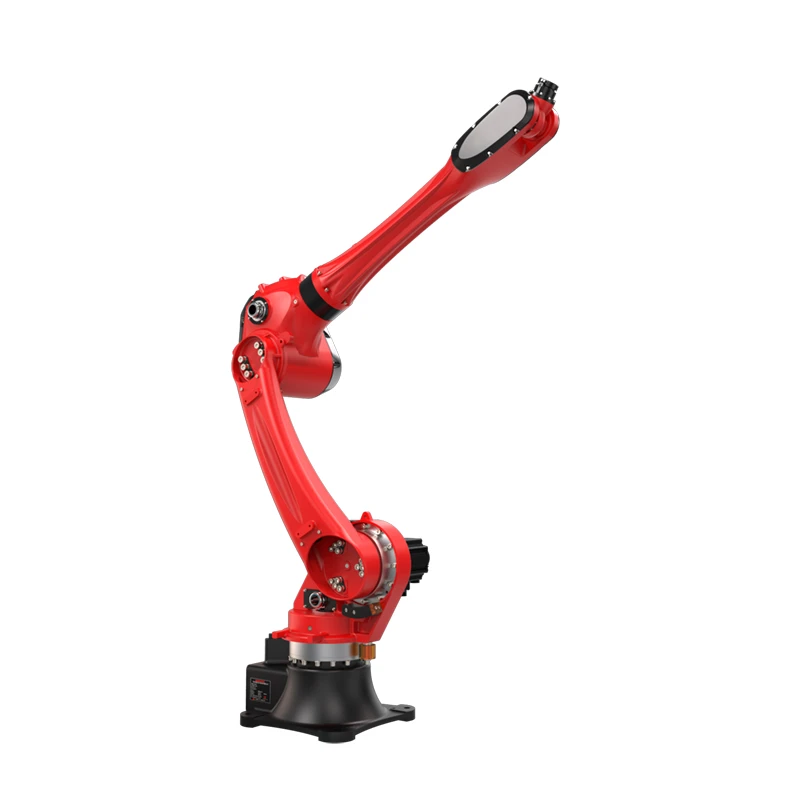
Synsensorer blir också mer och mer populära i maskinskötande robotar. Dessa sensorer är som robotens ögon. De kan ta bilder av den omgivande miljön och analysera dem för att upptäcka hinder. Synsensorer kan användas för att identifiera objekts position, formen på delar och till och med närvaron av människor.
För enLastning och lossningsrobot, visionsensorer kan användas för att säkerställa att delarna är i rätt läge för lastning och lossning. De kan också upptäcka om det finns några främmande föremål i robotens väg. Om synsensorn upptäcker ett hinder kan den skicka en signal till robotens styrsystem om att justera dess väg eller stoppa rörelsen.
Förutom sensorer använder moderna maskinvårdande robotar även avancerade mjukvarualgoritmer för att undvika kollisioner. Dessa algoritmer kan analysera data från sensorerna i realtid och fatta beslut om robotens rörelse. Till exempel kan programvaran skapa en virtuell karta över robotens arbetsområde. Den kan sedan använda den här kartan för att planera robotens väg och undvika hinder.
Programvaran kan också förutsäga potentiella kollisioner baserat på robotens nuvarande rörelse och objektens position i omgivningen. Om den förutsäger en kollision kan den justera robotens hastighet eller riktning för att undvika den. Den här typen av intelligent programvara är verkligen det som gör dessa robotar så effektiva och säkra.
Vissa robotar har också en programmeringsfunktion för programmering. Med denna funktion kan operatören manuellt styra roboten genom dess arbetsområde och visa den var hindren finns. Roboten kommer då ihåg dessa platser och kan undvika dem under normal drift. Det här är ett utmärkt sätt att finjustera systemet för undvikande av kollisioner, särskilt i komplexa miljöer.
Låt oss nu prata om fördelarna med dessa kollisionsundvikande funktioner. Först och främst förbättrar de säkerheten. Genom att förhindra kollisioner minskar risken för skador avsevärt för arbetare. I en industriell miljö är säkerhet alltid högsta prioritet, och dessa funktioner hjälper till att uppnå det.
För det andra ökar de produktiviteten. När en robot inte behöver oroa sig för att krascha in i saker kan den arbeta mer effektivt. Den kan röra sig i en snabbare takt och slutföra sina uppgifter på kortare tid. Detta innebär att fabrikens totala produktionsproduktion kan öka.
Äntligen sparar de pengar. Kollisioner kan orsaka skador på roboten och utrustningen den arbetar med. Att reparera eller byta ut denna utrustning kan bli mycket dyrt. Genom att undvika kollisioner kan roboten fungera under en längre tid utan kostsamma reparationer, vilket i slutändan sparar pengar för verksamheten.
Om du letar efter en maskinskötande robot bör dessa kollisionsundvikande funktioner stå högst upp på din lista över överväganden. De är avgörande för en säker, produktiv och kostnadseffektiv drift.
Vi på [vårt företag] är experter på att tillhandahålla maskinvårdsrobotar av hög kvalitet med förstklassiga funktioner för att undvika kollisioner. Våra robotar är designade för att möta behoven i olika industrier, från bilindustrin till flygindustrin. Oavsett om du behöver en enkelCNC Tending Roboteller en mer komplexLastning och lossningsrobot, vi har dig täckt.
Om du är intresserad av att lära dig mer om våra produkter eller vill diskutera dina specifika krav, tveka inte att höra av dig. Vi är här för att hjälpa dig att hitta den perfekta maskinvårdsroboten för ditt företag. Låt oss ta en pratstund och se hur vi kan förbättra din produktionsprocess med vår spetsteknologi.
Referenser
- Robotbranschens förening. (2023). Bästa metoder för att undvika kollisioner i industriella robotar.
- IEEE-transaktioner på robotik. Olika artiklar om robotsensorer och kollisionsundvikande algoritmer.


