


Som en ansedd leverantör av CNC Loading Robots får jag ofta frågan om kommunikationsgränssnitten som dessa avancerade maskiner använder. I det här blogginlägget kommer jag att fördjupa mig i de olika kommunikationsgränssnitten för en CNC Loading Robot, förklara deras funktioner, fördelar och hur de bidrar till robotens totala effektivitet och prestanda.
Ethernet-gränssnitt
Ethernet-gränssnittet är ett av de mest använda kommunikationsgränssnitten i moderna CNC-lastningsrobotar. Det ger en höghastighets och tillförlitlig anslutning, vilket gör att roboten kan kommunicera sömlöst med andra enheter i nätverket, såsom industriella datorer, PLC:er (Programmable Logic Controllers) och annan automationsutrustning.
Ethernet-gränssnittet möjliggör snabb dataöverföring, vilket är avgörande för realtidskontroll av roboten. Till exempel, när CNC-maskinen behöver skicka en ny jobbinstruktion till lastningsroboten, säkerställer Ethernet-anslutningen att data överförs snabbt. Detta är viktigt för att upprätthålla höga produktivitetsnivåer, eftersom alla fördröjningar i dataöverföringen kan resultera i längre cykeltider och minskad effektivitet.
Dessutom är Ethernet mycket skalbart och kompatibelt med ett brett utbud av industriella protokoll. Protokoll som Ethernet/IP (Industrial Protocol) används ofta i tillverkningsmiljöer. Ethernet/IP tillåter enheter från olika tillverkare att kommunicera med varandra, vilket gör det lättare att integrera CNC Loading Robot i ett befintligt industriellt nätverk. Till exempel, om en fabrik redan har ett nätverk av enheter som använder Ethernet/IP, kan CNC Loading Robot läggas till nätverket utan betydande omkonstruktion.
Du kan lära dig mer om industrirobotar som de vi erbjuder, till exempelMaskinbetande robot, som kan använda detta Ethernet-gränssnitt för sömlös integration i en fabriksinställning.
USB-gränssnitt
Universal Serial Bus (USB)-gränssnittet är ett annat viktigt kommunikationsgränssnitt i CNC-lastningsrobotar. USB är känt för sin enkelhet och universalitet. Den är enkel att använda och möjliggör snabb anslutning av externa enheter till robotstyrenheten.
En av de huvudsakliga användningsområdena för USB-gränssnittet är för datalagring och överföring. Du kan till exempel använda ett USB-minne för att överföra programfiler, kalibreringsdata eller konfigurationsinställningar till och från robotstyrenheten. Detta är mycket praktiskt för programmerings- och underhållsändamål. Om en operatör behöver uppdatera robotens program kan de helt enkelt kopiera det nya programmet från sin dator till ett USB-minne och sedan koppla in det i robotens USB-port.
Dessutom kan USB användas för att ansluta kringutrustning som tangentbord, möss och pekskärmar. Dessa enheter kan användas för att manövrera roboten mer bekvämt, särskilt under programmerings- och testfaserna. En tekniker kan till exempel använda ett USB-anslutet tangentbord och mus för att mata in kommandon och komma direkt åt robotens kontrollsystem. VårLastning och lossningsrobotkan också innehålla USB-gränssnitt för att tillhandahålla sådana användarvänliga funktioner.
RS - 232 och RS - 485 gränssnitt
RS - 232 och RS - 485 gränssnitten är relativt äldre men fortfarande allmänt använda kommunikationsgränssnitt inom området industriell automation, inklusive CNC Loading Robots.
RS - 232-gränssnittet är ett seriellt kommunikationsprotokoll som används för kortdistanskommunikation mellan enheter. Det är ett enkelt och pålitligt gränssnitt som ofta används för att ansluta robotstyrenheten till andra enheter som sensorer, kodare eller äldre utrustning. Till exempel kan en temperatursensor anslutas till robotstyrenheten via ett RS - 232-gränssnitt för att övervaka robotens arbetstemperatur.
RS - 485-gränssnittet, å andra sidan, är designat för kommunikation på längre avstånd och kan stödja flera enheter i samma nätverk. Det är mer lämpligt för industriella miljöer där enheter är spridda över ett större område. Till exempel, i en stor fabrik kan flera sensorer och ställdon anslutas till CNC Loading Robots styrenhet via ett RS - 485-nätverk. Detta möjliggör centraliserad kontroll och övervakning av alla anslutna enheter. VårCNC Machine Tending Robotkan använda dessa gränssnitt för att kommunicera med olika enheter på plats.
Fältbussgränssnitt
Fältbussgränssnitt är en grupp kommunikationsprotokoll som är speciellt utformade för industriella automationsapplikationer. De tillhandahåller ett sätt att ansluta flera fältenheter, såsom sensorer, ställdon och styrenheter, på ett tillförlitligt och effektivt sätt.
Vanliga fältbussprotokoll som används i CNC-lastningsrobotar inkluderar Profibus, DeviceNet och CANopen. Profibus är ett flitigt använt fältbussprotokoll i Europa och är känt för sin snabba dataöverföring och stora nätverkskapacitet. Det möjliggör realtidskommunikation mellan robotstyrenheten och andra enheter i tillverkningscellen. DeviceNet är ett populärt protokoll i Nordamerika och är relativt enkelt att installera och konfigurera. Den används ofta för att ansluta enkla enheter som gränslägesbrytare och närhetssensorer. CANopen är ett lättviktsfältbussprotokoll som är lämpligt för små - till - medelstora automationssystem. Det är känt för sin enkelhet och låga kostnad.
Fältbussgränssnitt möjliggör integration av olika typer av enheter i ett enda nätverk, vilket förenklar kabeldragningen och styrningen av det övergripande systemet. Detta leder till minskade installationskostnader och förbättrad tillförlitlighet. Om du är intresserad av enCNC-lastningsrobotsom effektivt kan integreras i ett fältbussbaserat nätverk, kan våra produkter vara rätt val för dig.
Trådlösa gränssnitt
Med den trådlösa teknikens framsteg blir trådlösa gränssnitt mer och mer populära i CNC Loading Robots. Trådlösa gränssnitt som Wi-Fi och Bluetooth erbjuder flera fördelar.
Wi - Fi gör att roboten kan kommunicera med andra enheter i nätverket utan behov av fysiska kablar. Detta ger större flexibilitet i layouten av tillverkningsgolvet. Roboten kan till exempel enkelt flyttas till olika platser utan att behöva oroa sig för kabelanslutningar. Dessutom kan Wi-Fi användas för fjärrövervakning och kontroll av roboten. Operatörer kan komma åt robotens kontrollsystem från en avlägsen plats med hjälp av en Wi-Fi-ansluten enhet, såsom en surfplatta eller en smartphone.
Bluetooth är ett annat trådlöst gränssnitt som ofta används i CNC Loading Robots. Den används främst för kortdistanskommunikation mellan roboten och andra närliggande enheter. Till exempel kan en handhållen enhet paras ihop med roboten via Bluetooth för att utföra enkla uppgifter som programmering och diagnostik.

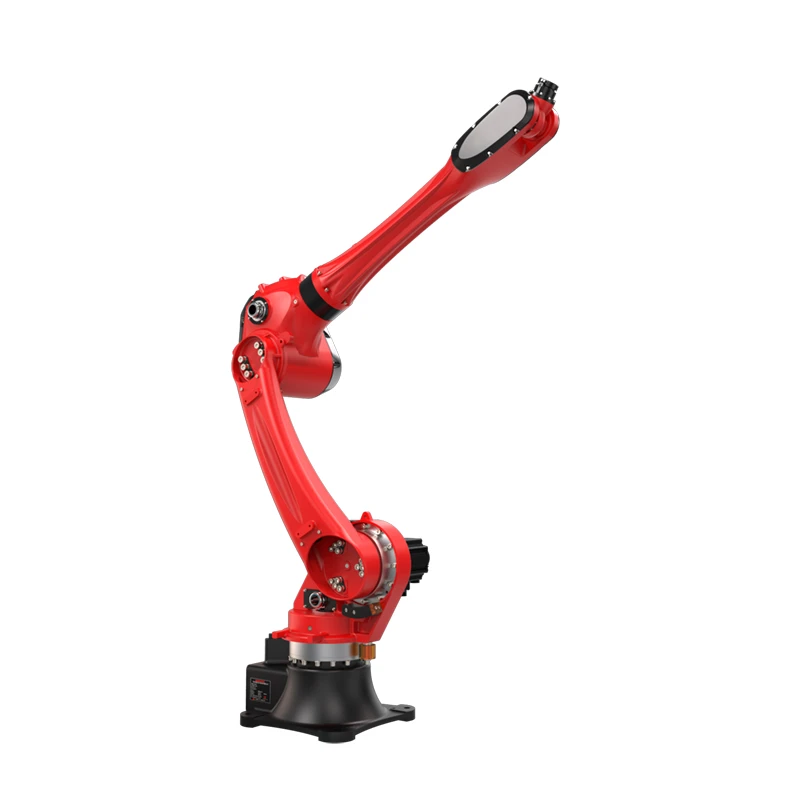
Fördelar med en mängd olika kommunikationsgränssnitt
Tillgången till flera kommunikationsgränssnitt i en CNC-lastningsrobot erbjuder flera fördelar. För det första ger det flexibilitet. Olika tillverkningsmiljöer kan kräva olika typer av kommunikationsgränssnitt. Genom att ha en mängd olika gränssnitt kan roboten enkelt integreras i olika produktionssystem, oavsett om de är baserade på Ethernet, fältbuss eller trådlös teknik.
För det andra förbättrar det interoperabiliteten hos roboten. Som nämnts tidigare tillåter olika protokoll och gränssnitt roboten att kommunicera med ett brett utbud av enheter från olika tillverkare. Det gör det lättare att bygga ett heltäckande automationssystem som innehåller olika komponenter.
Slutligen ger det framtidssäkring. I takt med att tekniken utvecklas kan nya kommunikationsstandarder och protokoll dyka upp. En CNC-lastningsrobot med flera gränssnitt kan enklare uppgraderas för att stödja dessa nya teknologier, vilket säkerställer att roboten förblir relevant och konkurrenskraftig på lång sikt. VårCNC Tending Robotär utformad med dessa överväganden i åtanke.
Kontakta för köp och diskussion
Om du är intresserad av att lära dig mer om kommunikationsgränssnitten för våra CNC-lastningsrobotar eller funderar på att köpa en till din tillverkningsanläggning, uppmuntrar vi dig att kontakta dig. Att förstå hur dessa kommunikationsgränssnitt fungerar och hur de kan gynna din produktionsprocess är avgörande för att fatta ett välgrundat beslut. Vårt team av experter är redo att ge dig detaljerad information, svara på dina frågor och hjälpa dig att hitta den bästa lösningen för dina specifika behov.
Referenser
- "Industriella kommunikationsnätverk: A Comprehensive Guide" av Peter Lang.
- "Automation Technology Handbook" redigerad av olika branschexperter.


