


Hej där! Som leverantör avCNC Tending Robot, Jag får ofta frågan om vilken typ av programmering som krävs för dessa fiffiga maskiner. Så jag tänkte att jag skulle ta en djupdykning i det här ämnet och dela med mig av vad jag har lärt mig under åren.
Först och främst, låt oss förstå vad en CNC Tending Robot är. Det är en robot designad för att hantera uppgifter som att ladda och lossa delar från en CNC-maskin (Computer Numerical Control). Dessa robotar hjälper till att automatisera produktionsprocessen, öka effektiviteten och minska risken för mänskliga fel. Du kan checka utLastning och lossningsrobotpå vår hemsida för mer information.
Låt oss nu prata om programmeringskraven. Det finns några viktiga aspekter att tänka på när du programmerar en CNC Tending Robot.
1. Rörelseprogrammering
Den mest grundläggande och avgörande delen av programmering av en CNC Tending Robot är rörelseprogrammering. Detta innebär att lära roboten hur man rör sig i 3D-rymden för att nå delarna, CNC-maskinen och andra relevanta punkter i arbetsytan.
Det finns två huvudsakliga sätt att programmera robotens rörelse:
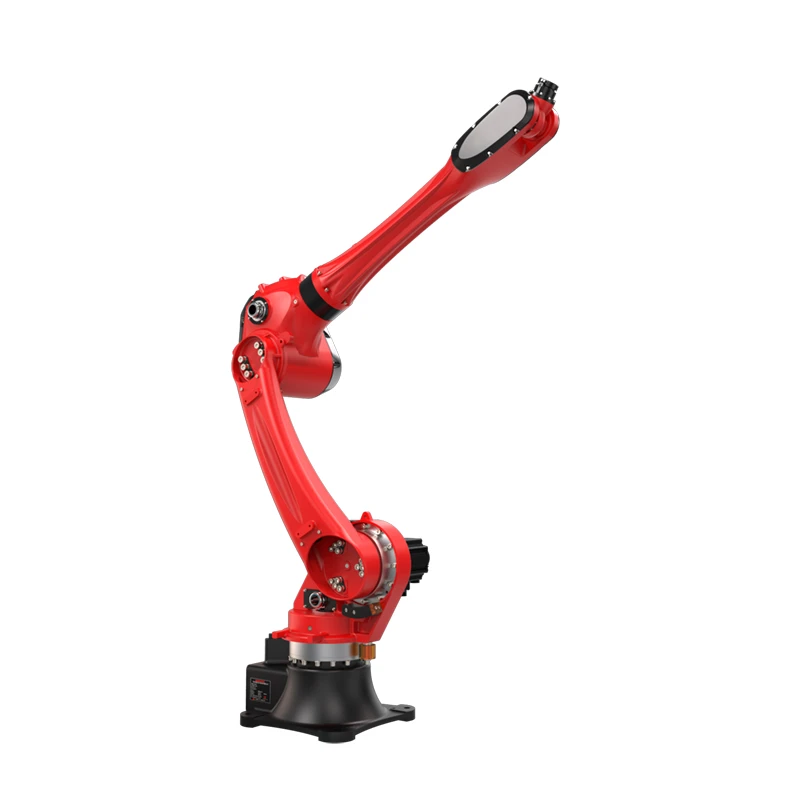

- Lär ut hängande programmering: Detta är ett praktiskt tillvägagångssätt. Du använder ett teach-hänge, som är som en fjärrkontroll till roboten. Du flyttar robotens arm fysiskt till olika punkter i arbetsytan, och roboten registrerar dessa positioner. Till exempel flyttar du roboten för att plocka upp en del från en matare, sedan till lastningspositionen för CNC-maskinen och sedan till avlastningspositionen. Efter det, om det finns en sekundär inspektion eller sorteringsstation, kommer du också att lära roboten att flytta dit. Det är ett enkelt sätt att få igång roboten, men det kan vara tidskrävande, särskilt för komplexa uppgifter. Du kan lära dig mer omCNC robotarmoch dess rörelsemöjligheter på vår webbplats.
- Offline programmering: Denna metod använder programvara för att skapa robotens rörelseprogram på en dator. Du importerar en 3D-modell av arbetsytan, inklusive CNC-maskinen, delarna och eventuella fixturer. Sedan använder du programvaran för att definiera robotens väg. Fördelen med offlineprogrammering är att den inte kräver att roboten är inaktiv under programmeringsfasen. Du kan simulera robotens rörelser i programvaran för att kontrollera eventuella kollisioner eller ineffektivitet innan du överför programmet till den faktiska roboten.
2. Deligenkänning och hanteringsprogrammering
Roboten måste kunna känna igen de delar den ska hantera. Det handlar om att programmera robotens visionsystem, om den har ett.
- Vision System Setup: Om din CNC Tending Robot är utrustad med ett visionsystem, måste du konfigurera det för att känna igen delarna. Detta kan inkludera att ställa in kamerans position, belysning och kalibrering. Du kommer också att använda visionsystemets programvara för att lära det hur delarna ser ut. Du kan till exempel definiera delens form, storlek, färg och eventuella unika egenskaper. När visionsystemet känner igen en del måste det kommunicera denna information till robotens styrsystem. Styrsystemet kan sedan beräkna robotens rörelse för att plocka upp delen exakt.
- Gripkontroll: Programmering av griparen är också en viktig del av detaljhanteringen. Du måste tala om för roboten hur mycket kraft som ska appliceras när den greppar delen. För lite kraft, och delen kan falla; för mycket kraft och du kan skada delen. Du behöver också programmera griparens öppnings- och stängningsmönster. Till exempel, om delen har ett specifikt sätt att greppa den, bör griparen programmeras därefter. VårCNC-lastningsrobotmodellerna är designade med flexibla gripalternativ som enkelt kan programmeras för olika delar.
3. Kommunikation med CNC-maskinen
CNC Tending Robot behöver kommunicera med CNC-maskinen för att synkronisera dess operationer.
- I/O-signalering: De flesta CNC-maskiner och robotar använder I/O (Input/Output)-signaler för kommunikation. Du måste programmera roboten att skicka och ta emot dessa signaler. Till exempel behöver roboten skicka en signal till CNC-maskinen när den har laddat en del, och CNC-maskinen behöver skicka en signal till roboten när bearbetningen är klar. På så sätt kan roboten lasta av den färdiga delen och ladda en ny vid rätt tidpunkt.
- Protokollkonfiguration: Det finns olika kommunikationsprotokoll tillgängliga, såsom Ethernet/IP, Profibus, etc. Du måste konfigurera roboten och CNC-maskinen för att använda samma protokoll. Detta innebär att ställa in IP-adresser, portnummer och andra kommunikationsparametrar. När väl kommunikationen är etablerad kan roboten och CNC-maskinen samarbeta sömlöst.
4. Felhantering och återställningsprogrammering
I en verklig produktionsmiljö kan saker gå fel. Det är därför det är viktigt att programmera roboten att hantera fel och återhämta sig från dem.
- Felupptäckt: Du måste programmera roboten för att upptäcka olika typer av fel, som att en del inte plockas upp ordentligt, en kollision eller ett kommunikationsfel med CNC-maskinen. Robotens sensorer, såsom kraftsensorer, närhetssensorer och synsensorer, kan användas för att upptäcka dessa fel.
- Återhämtningsstrategier: När ett fel har upptäckts bör roboten ha en fördefinierad återställningsstrategi. Om en del till exempel inte plockas upp ordentligt kan roboten försöka plocka upp den igen några gånger. Om problemet kvarstår kan det skicka en varning till operatören. Om det sker en kollision kan roboten stanna omedelbart och vänta på att operatören ska klara av situationen.
5. Säkerhetsprogrammering
Säkerhet är av yttersta vikt när man arbetar med industrirobotar. Du måste programmera roboten för att fungera säkert på arbetsplatsen.
- Säkerhetszoner: Definiera säkerhetszoner runt roboten och CNC-maskinen. Roboten bör programmeras att stanna omedelbart om den upptäcker att en operatör eller ett föremål har kommit in i en säkerhetszon. Detta kan göras med hjälp av säkerhetssensorer, såsom ljusridåer och laserskanner.
- Nödstoppshantering: Programmera roboten att svara på nödstoppsignaler. När nödstoppsknappen trycks in ska roboten stanna helt så snabbt som möjligt och släppa alla delar som den håller i.
Om du är ute efter enCNC Machine Tending Robot, och du letar efter en pålitlig leverantör med djupgående kunskaper om programmering och drift, vi finns här för att hjälpa dig. Vårt team av experter kan hjälpa dig att välja rätt robot för dina behov och programmera den för att fungera effektivt i din produktionsmiljö. Oavsett om du är ny på robotteknik eller funderar på att uppgradera din befintliga installation, kan vi ge dig den support och de lösningar du behöver. Så om du är intresserad av att diskutera dina krav ytterligare, hör gärna av dig och starta konversationen. Vi ser fram emot att hjälpa dig ta din CNC-bearbetning till nästa nivå!
Referenser
- Handbok för industriell robotik
- CNC-maskinprogrammeringsguider
- Robot Vision System Manualer


