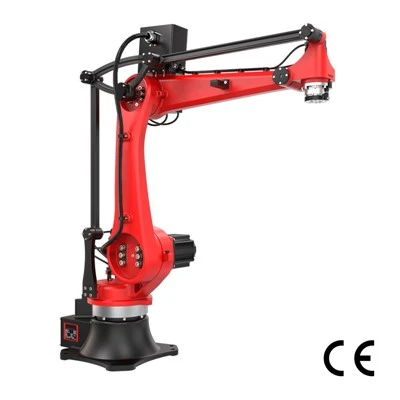
Tekniska parametrar är kärnan för att bedöma prestanda och anpassningsförmåga hos industrirobotar. När man väljer en robot bör företag fokusera på följande nyckelparametrar och exakt matcha dem med sina egna operativa behov:
1. Lastkapacitet: Detta hänvisar till den maximala vikt (inklusive fixturvikt) som robotens ändeffektor kan bära, mätt i kg. Lastkapaciteten varierar avsevärt beroende på produktkategori. Palleteringsrobotar har vanligtvis en lastkapacitet på 5-500 kg, samarbetsrobotar 1-10 kg och lastnings-/avlastnings- och sliprobotar 3-50 kg. Företag måste välja en modell med en säkerhetsmarginal på 20-30 % baserat på arbetsstyckets vikt + fixturvikt för att undvika otillräcklig belastning som påverkar driften.
2. Arbetsradie (armspann): Detta hänvisar till det maximala avståndet från mitten av robotens handled till mitten av basen, mätt i mm. Det bestämmer robotens arbetsområde. Företag måste välja en modell baserad på storleken på produktionsmiljön och arbetsavståndet för att undvika otillräcklig arbetsradie för att täcka arbetsområdet, eller för stor arbetsradie som leder till resursslöseri.
3. Repeterbarhet: Detta syftar på avvikelsen i placeringen av ändeffektorn när roboten upprepade gånger utför samma åtgärd, mätt i mm. Det påverkar direkt kvaliteten på arbetet. För precisionsoperationer som svetsning, montering och slipning bör modeller med en noggrannhet på mindre än eller lika med ±0,05 mm väljas; för grova operationer som palletering och lastning/lossning kan en noggrannhet på ±0,1-±0,5 mm väljas.
4. Rörelsehastighet: Detta hänvisar till den hastighet med vilken robotens leder roterar eller dess ändeffektor rör sig, mätt i mm/s eller grader /s. Det påverkar direkt produktionseffektiviteten. Företag måste välja modeller baserat på produktionscykelkrav, samtidigt som de överväger noggrannhet och stabilitet för att undvika överdriven hastighet som påverkar arbetskvaliteten.
5. Kärnkomponentparametrar: Var noga uppmärksam på parametrarna för reduceraren, servomotorn och styrenheten. Reduktionstypen (harmonisk/RV) och transmissionsförhållandet bestämmer robotens styvhet och noggrannhet; servomotorns effekt, hastighet och vridmoment bestämmer robotens effekt och svarshastighet; Styrenhetens algoritm för rörelsestyrning och signalbehandlingsförmåga bestämmer robotens rörelsejämnhet och kontrollnoggrannhet.
6. Skyddsbetyg: Detta hänvisar till robotens förmåga att motstå damm och fukt. Olika produktionsscenarier har olika skyddskrav. För vanliga verkstäder räcker IP54; för fuktiga, dammiga eller korrosiva miljöer krävs IP65 eller högre skyddsklasser; för explosionssäkra-scenarier måste explosionssäkra-robotar med motsvarande explosionssäkra-kvalifikationer väljas.