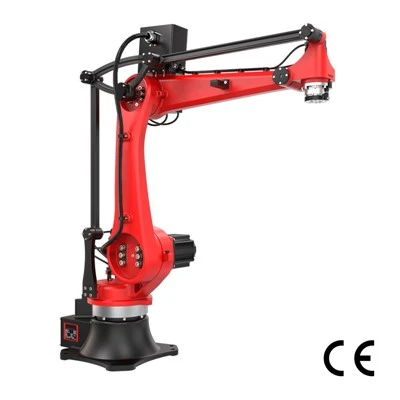
Styrsystemet för en lastnings-/avlastningsrobot består av motsvarande hårdvara och mjukvara. Styrsystemets hårdvarukomponenter beskrivs nedan.
Hårdvaran innehåller huvudsakligen följande delar:
1. Sensorer. Dessa kan delas in i interna och externa sensorer. Interna sensorer används för att känna av robotens eget tillstånd och detektera varje leds position, hastighet och acceleration. Externa sensorer används för att känna av arbetsmiljön och arbetsstyckets tillstånd. Externa sensorer inkluderar syn-, kraft-, berörings-, hörsel- och glidsensorer.
2. Robotens styrenhet. Denna består vanligtvis av en mikro- eller liten dator och motsvarande gränssnitt. Dess funktion är att bearbeta olika sensorisk information, exekvera kontrollmjukvaran och generera kontrollkommandon.
3. Robotens gemensamma servodrivsystem. Denna dels huvudfunktion är att driva lederna enligt uppgiftens krav, baserat på kommandon från styrenheten.